 海洋研究開発機構 研究
青森県・北海道太平洋沖における海底地殻変動観測航海の実施について
【注目の成果:共同研究・産学連携のためのチェックポイント】
 | 「北海道・三陸沖後発地震注意情報」に関連する防災対応を支える科学的知見の充実に貢献することが期待 |
【産学連携対象 全学共通分野 Discovery Saga】
【Sagaキーワード】
2026.09.03
国立研究開発法人海洋研究開発機構国立大学法人東北大学
国立大学法人北海道大学大学院理学研究院
概要
国立研究開発法人海洋研究開発機構(理事長 河村知彦、以下「JAMSTEC」という。)、東北大学災害科学国際研究所及び大学院理学研究科、北海道大学大学院理学研究院は、三者が進める共同研究「千島及び日本海溝海域での地殻変動・地震共同観測」の一環として、令和7年12月に青森県東方沖地震が発生した青森県・北海道の太平洋沖において、海底地殻変動観測のための調査航海を令和8年9月8日から実施しますのでお知らせいたします。本調査航海は傭船により実施します。JAMSTECは東北大学等と共同で開発した無人海上観測機「ウェーブグライダー(Wave Glider)」※1(図1)を用いて、GNSS-音響測距結合方式による海底地殻変動観測(以下「GNSS-A観測」※2という。)を行うシステムを運用しています。ウェーブグライダーを用いたGNSS-A観測では、無人機が海底地殻変動観測点を自律的に巡回し、海底に設置された海底局との間で音響測距を行います。これにより、従来は主に有人船舶を用いて実施してきた海底地殻変動観測を、より効率的かつ継続的に行うことが可能となります。令和8年7月26日に東京海洋大学の練習船「神鷹丸」の実習航海においてウェーブグライダーを投入し、千島・日本海溝沿いの複数の観測点を巡回する長期観測を実施しており、今回の調査航海では、このウェーブグライダーを青森県沖で回収します。
あわせて今回の調査航海において、青森県から北海道の太平洋沖にG30、G31及びG32の3観測点を新たに構築すべく海底地殻変動観測用の海底局を計10台設置する予定です。海底局を海面から投入した後、船舶に装備した音響送受波器を用いて着底を確認するとともに、それぞれの海底局の位置を精密に決定します。その後、船舶を用いたGNSS-A観測を行い、今後の繰り返し観測の基準となる初期データを取得します。
今回の調査航海を実施する海域は、気象庁が発表する「北海道・三陸沖後発地震注意情報」の対象となる千島・日本海溝沿いに位置しており、令和7年12月8日に発生し、翌12月9日に初めて「北海道・三陸沖後発地震注意情報」が発表された青森県東方沖地震(マグニチュード7.5)の震源の近傍にあたります。また、本調査航海では、2011年東北地方太平洋沖地震によって引き起こされたマントルの流動や、現在プレート境界で発生しているとみられるゆっくりとしたすべりによって、地殻変動が引き起こされている海域においてGNSS-A観測を実施することにより、陸上の観測網では捉えることが難しい海底の動きを直接把握します。今回取得するデータと、本年7月に実施された海底広域研究船「かいめい」による航海中にも行われたGNSS-A観測や、昨年12月の地震以前に行われた観測によって取得されたデータを合わせて解析することによって、日本海溝沿い広域におけるプレート境界でのひずみの蓄積や固着・すべりの状態、大規模地震前後の地殻変動についての理解を深め、地震調査研究推進本部や気象庁等に新たな情報やデータを提供することにより、この海域における地震活動の評価や「北海道・三陸沖後発地震注意情報」に関連する防災対応を支える科学的知見の充実に貢献することが期待されます。
本調査航海は、JSPS科研費(JP24H00258)の一部支援により行います。
記
○航海日程
令和8年9月8日(火)~9月12日(土)、最大5日間
釧路港出港~八戸港帰港
※海況、気象条件及び調査の進捗状況によって、出入港日時や出入港地を変更する場合があります。
○ 調査海域
青森県・北海道太平洋沖の千島・日本海溝周辺海域
海底地殻変動観測点G30、G31及びG32付近(図2参照)
用語解説 ※1
ウェーブグライダー(Wave Glider)
海面に浮かぶフロートと、水中のグライダーをケーブルで接続した無人海上観測機です。波の上下運動を推進力に変換して自律航行し、GNSSによる測位情報と衛星通信を利用して、指定した地点への移動や一定範囲内での滞在を行うことができます。 ※2
GNSS-A観測
船舶やウェーブグライダーなどの海上観測機器の位置をGNSSによって測定するとともに、海底に設置した海底局との距離を音波によって測定します。これらを組み合わせることにより、海底局の位置と、その時間的な変化をcm級の精度で捉えることができます。
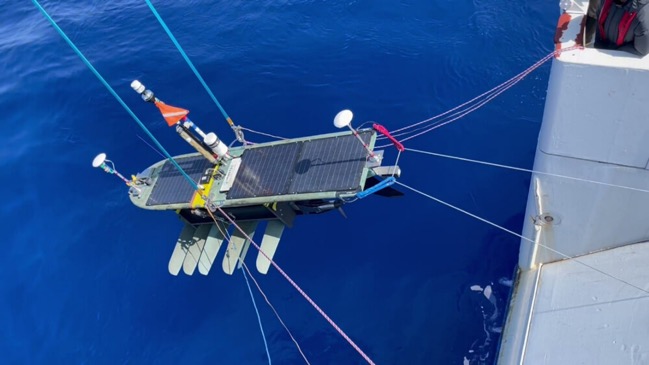
図1. 海底地殻変動観測用のウェーブグライダー
本調査航海で回収する機体の投入時の様子。
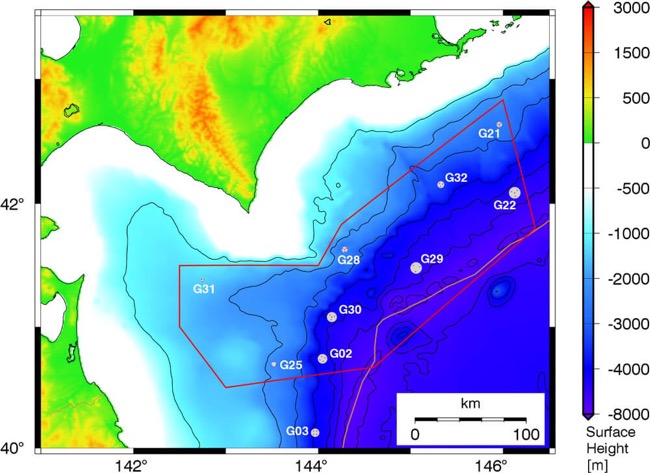
図2. 作業海域図
新たにG30、G31及びG32の3観測点を構築するため海底局を計10台設置し、船舶によるGNSS-A観測を行う。また、ウェーブグライダー(Wave Glider)の回収をG31観測点付近で行う予定であるが、作業海域(赤実線)内にあるG31以外の観測点で実施する可能性もある。
お問い合わせ先
(本研究について) 国立研究開発法人海洋研究開発機構
地震火山研究部門 地球モニタリングセンター センター長 飯沼 卓史
東北大学災害科学国際研究所 海域地震学研究分野 教授 木戸元之
北海道大学大学院理学研究院附属地震火山研究観測センター 地震火山地域防災情報支援室
(報道担当) 国立研究開発法人海洋研究開発機構 企画部門 事業推進部 報道室
東北大学災害科学国際研究所 広報室
北海道大学 社会共創部 広報課 CONTACT